火星の地表を、探査車が岩を避けながら進んでいく。こうした映像を見ると、地球にいる誰かが画面を見ながら、ラジコンのように操縦しているのではないかと思えてきます。
ところが、火星と地球はあまりにも離れています。目の前の岩を避けるたびに地球へ相談し、返事を待っていたのでは、思うように進めません。
では、探査車はすべて自分で判断して動いているのでしょうか。
実際には、人間と機械で仕事を分けています。何を調べ、どこへ向かうかは人間が考え、その方針や条件の範囲で、探査車が道や観測対象を選びます。さらに、地球で走行計画をつくる作業に、生成AIを使う実証も行われました。
ここではNASAの火星探査車「パーサヴィアランス」を中心に、誰が、どこで、何を決めているのかを見ていきます。
火星ではラジコンのように操縦できない
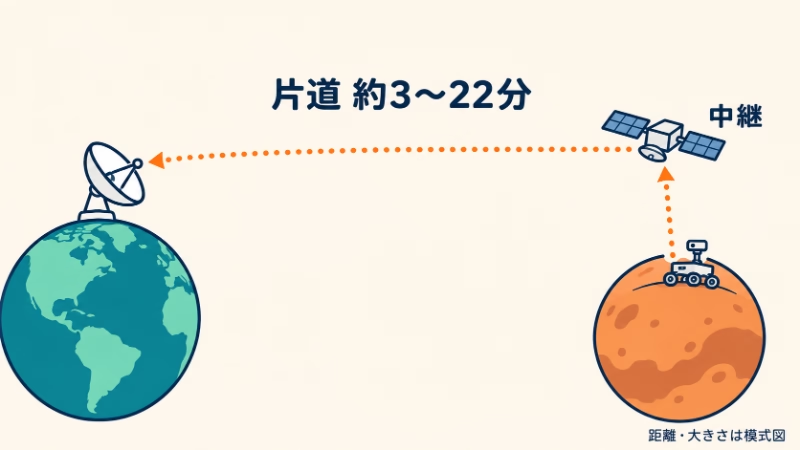
火星と地球の間では、電波が片道を進むだけでも約3〜22分かかります。二つの惑星の位置関係によって、距離が変わるためです。
探査車が撮った画像を地球に送り、人間が判断して指示を返すなら、電波の往復分だけでも待ち時間が生まれます。私たちが映像を見た時点で、火星ではすでに時間が進んでいるのです。
しかも、待つのは電波が届く時間だけではありません。探査車が集めた大量の科学データは、火星を回る探査機を経由して地球へ送られます。通信できる時間帯や、届いたデータを見て次の計画をつくる時間も必要です。
そこで地球の運用チームは、あらかじめ移動や観測の指示をまとめて送ります。探査車は受け取った指示に沿って動き、その結果を地球へ報告します。
探査機は帰ってこなくてもよいのかを考えた記事では、機体の代わりにデータを地球へ届ける仕組みを見ました。今回は、そのデータを集める過程で、現地の判断をどこまで探査車自身に任せているのかを見ていきます。
人間が決めるのは「目的」と「任せる範囲」
科学チームは、何を調べたいのか、どの場所を優先するのかを考えます。走行を担当するチームは、上空から撮った画像をもとに、目的地や基本となる経路を計画します。砂にはまりそうな場所など、探査車に入ってほしくない範囲も指定します。
なぜ、行き先からすべて探査車に任せないのでしょうか。
同じ岩を調べるにしても、どんな謎を解きたいかによって、見たい特徴や必要な観測は変わります。目的地まで早く進むことを優先するのか、途中の岩を詳しく調べるのか。その方針も、探査の目的に合わせて決める必要があります。
そこで人間は、科学の狙いと通ってよい範囲を定め、その中での道の選び方などを探査車に任せています。自律機能は、こうした人間の計画と組み合わせて使う仕組みなのです。
岩を避ける道は火星で選ぶ(AutoNav)
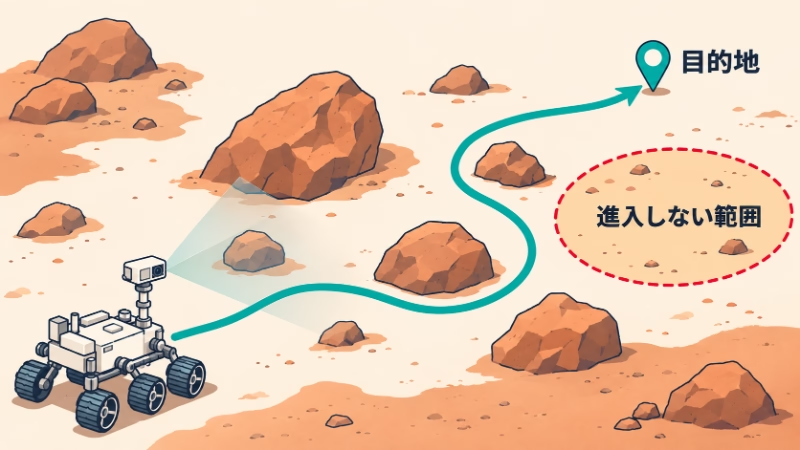
目的地が決まっても、そこへ向かう途中の地面を、すべて細かく把握できるわけではありません。上空から撮った画像だけでは、走るときに問題になる岩を見落とすこともあります。
そこで働くのが、自律走行を支える「AutoNav(オートナブ)」です。
パーサヴィアランスは、カメラで周囲を撮り、画像から地形を調べながら進みます。岩に近づきすぎないか、車体の下が引っかからないかなどを考慮し、あらかじめ決められた目的地へ向かう経路を調整します。
人間が一つひとつの曲がり角を指定する代わりに、探査車自身が足元を確かめながら通り道を選ぶわけです。
しかも、パーサヴィアランスは走行中にも画像を撮り、処理できます。画像処理専用のコンピューターなどが、動きながら次の進み方を判断する働きを支えています。
その具体例が、2023年に通過した「スノードリフト・ピーク」と呼ばれる岩の多い区間です。人間が大まかな経路を計画し、探査車は上空の画像では見えなかった岩などを現地で避けました。
地球側が大まかな経路を描き、火星側の探査車が目の前の地形を見て通り道を選ぶ。こうした連携が成り立っています。
現在地を自分で確かめる機能も加わった
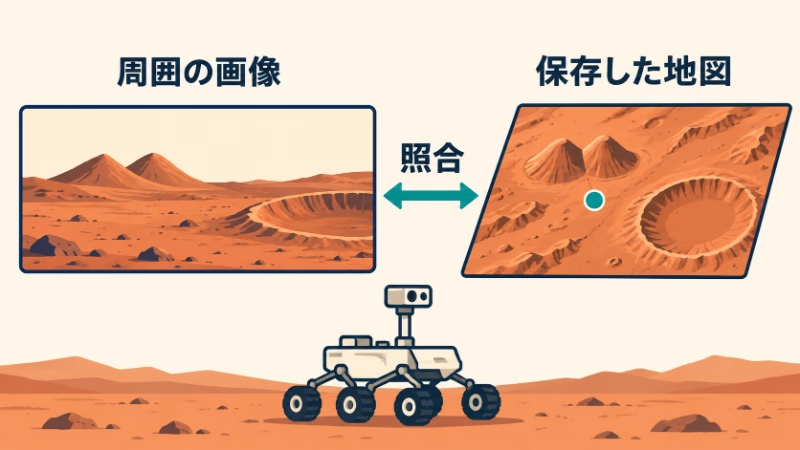
道を選ぶには、自分がどこにいるのかも分かっていなければなりません。パーサヴィアランスは、移動中に撮った画像の中の地形を追い、車輪の滑りも考慮して位置を推定しています。それでも、小さな誤差は走るうちに積み上がります。
2026年2月には、「Mars Global Localization」という機能がパーサヴィアランスの通常運用で使われ始めました。探査車が撮った周囲の画像と、機体に保存した上空からの地形地図を照合して、現在地を求める仕組みです。
GPSの衛星網がない火星で、画像と地図を見比べて位置を確かめる。これまで地球側で行っていた位置確認の作業の一部を、探査車自身が行えるようにしたのです。
岩を避けることに加えて、地図の上で自分の位置を確かめることも、機械に任せられるようになってきました。
調べる岩を選ぶ(AEGIS)
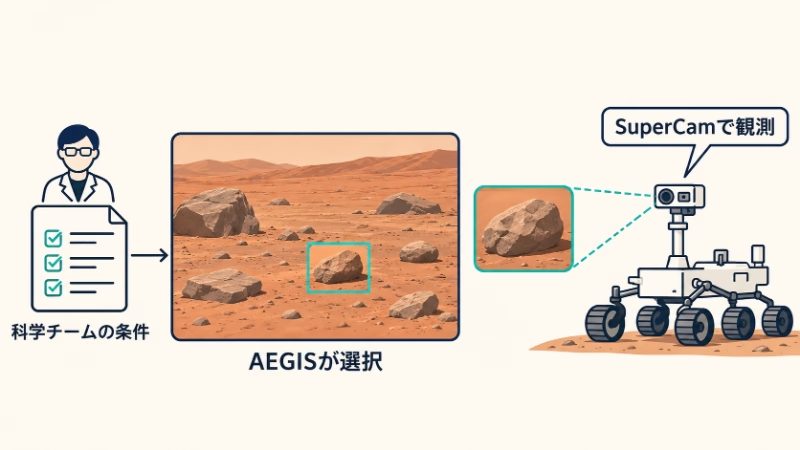
現地で判断するのは、走るときだけではありません。観測する対象を選ぶ仕事にも、自律機能が使われています。
その一つが「AEGIS(イージス)」です。
探査車が新しい場所に到着しても、その場所の画像が地球へ届き、科学者が観測したい岩を選び、次の指示を返すまでには時間がかかります。現地で探査車自身が対象を選べれば、その待ち時間も観測に使えます。
AEGISは、撮影した画像から岩などの候補を見つけ、科学チームがあらかじめ指定した条件に合う対象を選びます。大きさや形、画像上の明るさなどを手がかりにし、選んだ対象へ観測装置を向けます。
AEGISは、2010年に火星探査車「オポチュニティ」で初めて実証されました。パーサヴィアランスでは、岩の成分などを調べる装置「SuperCam(スーパーカム)」と組み合わせて使います。2022年5月の初使用では、AEGISが選んだ岩にSuperCamのレーザーを向けて観測しました。
研究の狙いを決めるのは科学チームで、AEGISが担当するのは、その狙いに合う候補を画像から選ぶことです。
「自律」と「生成AI」は何が違うのか
AutoNavは道を選び、AEGISは観測する岩を選ぶ。どちらも、具体的な仕事に合わせたソフトウェアが探査車で動いています。そのつど地球の指示を待たず、決められた範囲で状況を調べて判断できる働きが「自律」です。
一方、生成AIは、学習したモデルを使って文章や画像などを生成する技術の呼び名です。画像や文章を読み取り、経路の案づくりなどに使えるモデルもあります。
「自律」は機械への仕事の任せ方を表し、「生成AI」はその仕事に使える技術の一つです。自律的に働く仕組みに生成AIを使うことも考えられますが、ここまで見たAutoNavやAEGISは、次に紹介するClaudeとは別のソフトウェアです。同じAIの話でも、動く場所と担当する仕事を見分けると、役割が分かりやすくなります。
生成AIが走行計画をつくったのは地球側
ここまで見てきたのは、火星にある探査車が判断する仕組みです。これとは別に、地球側での計画づくりにも変化がありました。
NASAは2026年1月、生成AIが計画した経路をパーサヴィアランスが走る実証を発表しました。実際の走行は、2025年12月8日と10日に行われています。
使われたのは、AnthropicのClaudeを用いた、画像を扱える生成AIです。地球にあるNASAのジェット推進研究所(JPL)で、上空から撮った高解像度の画像や地形の傾斜データを解析し、探査車が通る地点を組み合わせた経路をつくりました。
この通過地点を「ウェイポイント」と呼びます。進路の目安となる地点を順番に置き、それらをつないで経路を決めるイメージです。
地球で計画をつくり、送信前に検証する
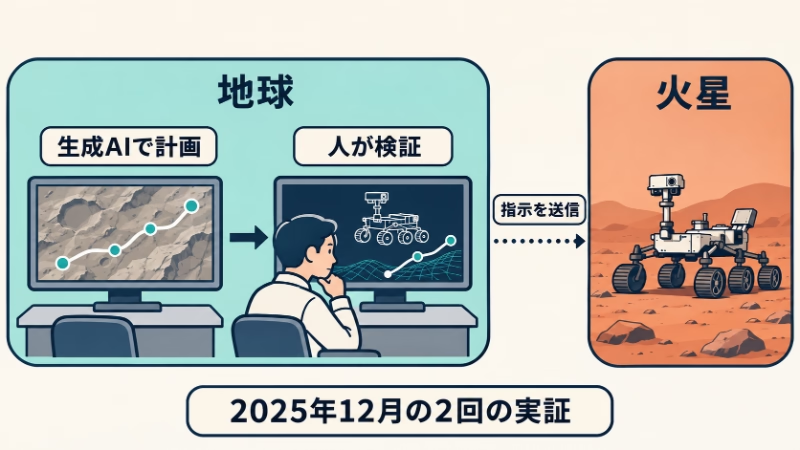
生成された走行指示は、火星へ送る前に、技術チームがシミュレーター上に再現した探査車で検証しました。実機のソフトウェアと矛盾なく動くかなどを確かめたうえで、指示を送っています。
この実証で生成AIが担当したのは、地球での経路づくりです。火星で周囲を見ながら道を調整するAutoNavに対し、Claudeは地球の計画づくりを支援しました。
NASAの記事で報告されているのは、2025年12月の2回の実証走行です。地球で生成AIを使ってつくった走行計画を検証し、実際に火星で走らせるところまで確かめた例です。
NASAの実証報告では、今後、生成AIなどを使って運用担当者の負担を減らし、より長い距離の走行を支えることや、多くの画像から科学チームが注目する特徴を探すことへの期待も述べられています。2回の走行実証で得た経験を、こうした将来の運用へどうつなげるかが、今後の取り組みになります。
AIが進歩しても通信の時間差は残る
生成AIが地球で計画をつくる時間を短くできたとしても、電波が火星へ届くまでの時間は変わりません。
現地の自律機能は、地球からの次の指示を待たずに済む仕事を増やすことで、通信の時間差の影響を小さくしています。
一方、地球側でAIを使えば、人間が担ってきた計画づくりを支援できます。同じ「AIで探査を進める」という話でも、どこで何を処理するかによって、助けられる仕事が変わります。
役割と導入時期を整理すると、次のようになります。
- 地球の人間:科学の目的や優先順位、進む方針、機械に任せる条件を決める。
- 火星のAutoNav:指定された条件の中で、岩を避けて進む経路を選ぶ。パーサヴィアランスの走行で使われている自律機能。
- 火星のMars Global Localization:画像と地図を照合して現在地を求める。2026年2月から通常運用で使用。
- 火星のAEGIS:科学チームの条件に合う観測対象を選ぶ。パーサヴィアランスでは2022年5月に初使用。
- 地球の生成AI:画像や地形データから経路をつくる仕事を支援する。今回取り上げたのは、2025年12月の2回の実証。
それぞれの技術が異なる時期に導入され、移動や観測、計画づくりという仕事を支えています。
どこまで任せるかが火星探査を支えている
前の記事では、探査機そのものが帰ってこなくても、データを地球へ届ければ任務が成り立つことを見ました。そのデータを遠い場所で集め続けるために、人間と機械は、仕事を細かく分け合っています。
地球で目的を決め、火星で足元の道や調べる岩を選ぶ。地球での計画づくりにも、生成AIの支援が加わり始めました。「誰が運転しているのか」という問いの答えは、一人の操縦者でも、一つの万能なAIでもなく、地球と火星で連携する人と機械のチームワークにあるのですね。
*関連記事
参考にした情報
資料確認日:2026年11月8日。
NASA Science「Mars Relay Network」
火星と地球の通信時間、周回機による中継、通信できる時間帯。https://science.nasa.gov/mars/mars-relay-network/
NASA/JPL「NASA’s Perseverance Rover Hightails It to Martian Delta」
地球側の走行計画、立入範囲の指定、AutoNavの画像処理と経路調整。https://www.jpl.nasa.gov/news/nasas-perseverance-rover-hightails-it-to-martian-delta/
NASA/JPL「Autonomous Systems Help NASA’s Perseverance Do More Science on Mars」
2023年の岩の多い区間での自律走行と、人間との役割分担。https://www.jpl.nasa.gov/news/autonomous-systems-help-nasas-perseverance-do-more-science-on-mars/
NASA/JPL「AEGIS」
科学チームの条件に基づく観測対象の選択と、各探査車での運用。https://superintelligence.jpl.nasa.gov/public/projects/aegis/
NASA/JPL「Perseverance’s SuperCam Uses AEGIS For the First Time」
2022年5月のパーサヴィアランスでの初使用と、SuperCamによる観測。https://www.jpl.nasa.gov/images/pia25289-perseverances-supercam-uses-aegis-for-the-first-time/
NASA「NASA’s Perseverance Rover Completes First AI-Planned Drive on Mars」
2025年12月の地球側生成AIによる経路づくりと、送信前の検証。https://www.nasa.gov/missions/mars-2020-perseverance/perseverance-rover/nasas-perseverance-rover-completes-first-ai-planned-drive-on-mars/
NASA「NASA’s Perseverance Now Autonomously Pinpoints Its Location on Mars」
2026年2月に通常運用で使われ始めた、画像と地図による現在地の照合。https://www.nasa.gov/missions/mars-2020-perseverance/perseverance-rover/nasas-perseverance-now-autonomously-pinpoints-its-location-on-mars/
コメント